术前,专家可能需要远程完成手术规划;术中,异地专家需要查看术野、设备画面,甚至参与主从遥操作;术后,厂商还要持续维护分布在不同医院的设备。
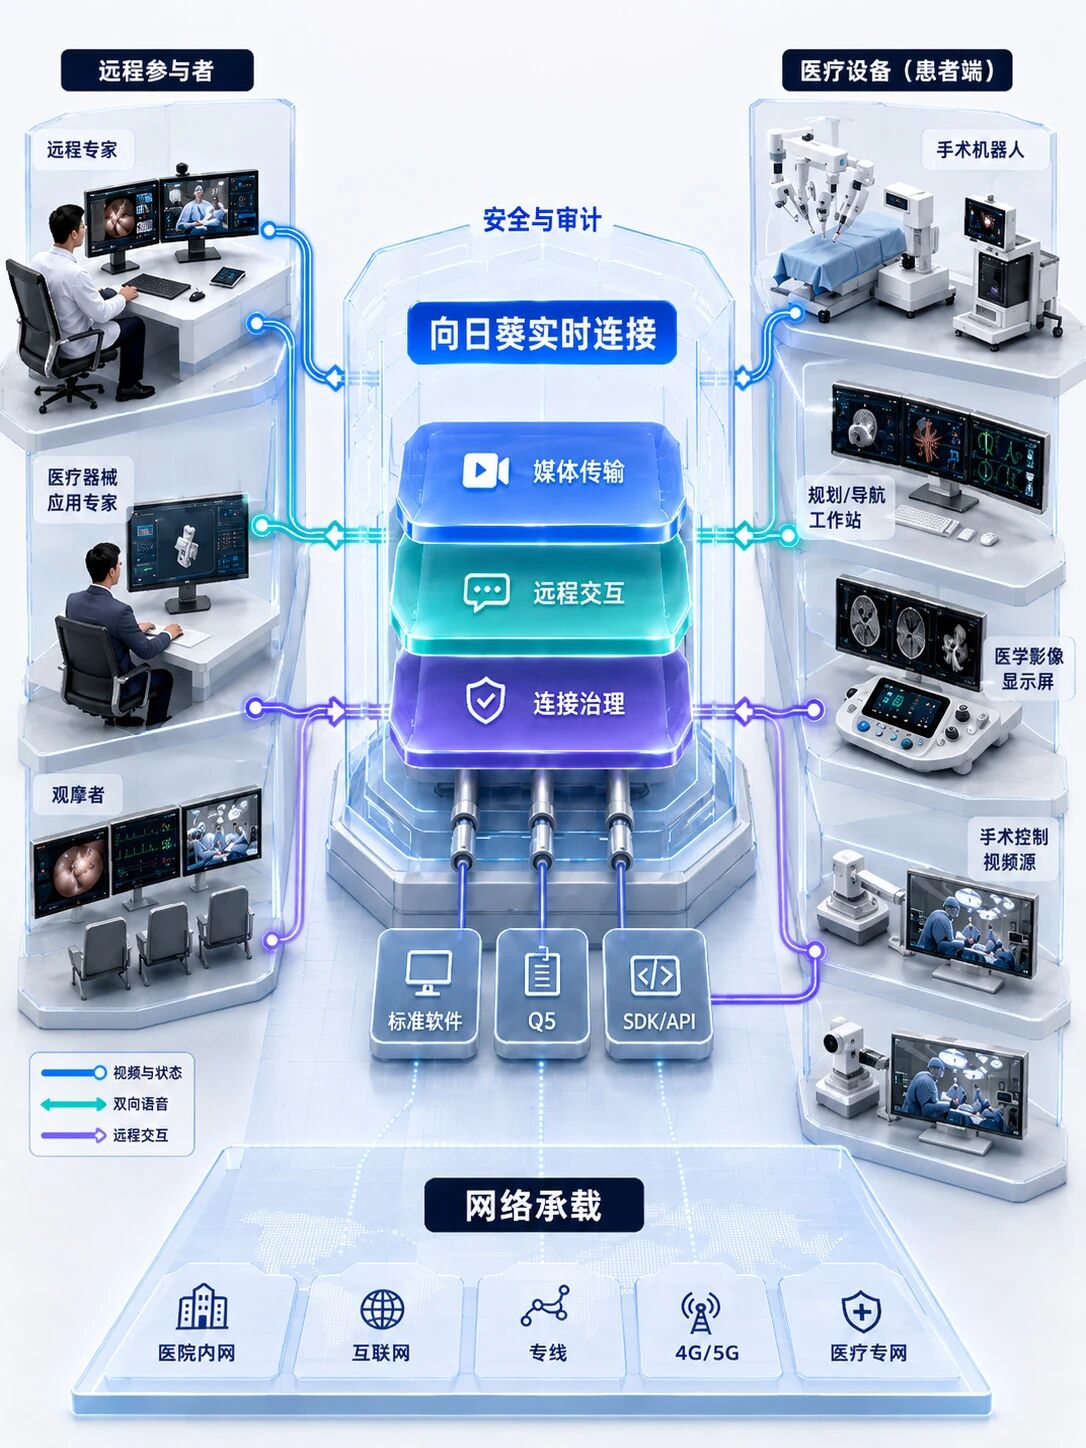
从专家到机器人、从手术室到厂商运维中心,医疗机器人正在产生越来越多的远程连接需求。 这也是向日葵远程医疗方案重点解决的问题:通过远程控制、实时音视频、多画面协同、权限管理、设备管理等能力,为手术机器人厂商构建覆盖临床应用和设备运维的远程能力。
远程手术,不只是“控制一台机器人” 在实际医疗场景中,远程手术可以拆成多个环节。 首先是主从遥操作。医生在专家端进行操作,控制指令需要实时传递到远端机器人,同时术野画面和设备状态持续返回。这个过程中,画面延迟、网络抖动和丢包都会直接影响操作体验。 向日葵针对完整远程链路进行优化,通过GPU硬件编解码、Zero-copy减少数据搬运,结合SADDC动态传输策略、Oray-Raptor低时延传输以及混合FEC等技术,应对跨地域网络和弱网环境。
在特定测试条件下,全链路综合耗时可低至约14毫秒,为远程遥操作提供低时延连接基础。 除了直接操作机器人,另一个更常见的场景是远程手术规划。 比如骨科手术中,异地专家可以远程查看影像、调整规划参数、确认手术路径,再由现场医生完成后续操作。 目前,天智航已经将向日葵远程连接能力应用于远程术前规划等场景,累计完成超过1500台远程术前规划。 这类应用的价值在于,可以让优质专家资源不再完全受地域限制。一位专家无需反复跨省、跨院区奔波,也可以参与更多病例规划。 不只看术野,还要把整个手术室“连起来” 真实的手术协同并不是只看一块机器人屏幕。 远程专家可能还需要同时查看术野画面、机器人控制界面、影像系统以及其他辅助信息,并与现场医生保持实时沟通。 因此,向日葵方案可以进一步将多路画面、双向语音、远程标注、屏幕查看和控制等能力组合起来。
例如,远程专家一边查看手术机器人界面,一边观看术野画面,通过语音与现场医生沟通,并直接在画面上标注需要关注的位置。 这样,远程连接就从简单的“设备远控”,进一步变成手术室协同工具。 在权限设计上,也可以根据角色区分能力:部分专家只查看画面,部分人员拥有操作权限,现场人员则保留最终控制权,让远程协同具备清晰的操作边界。 几十家医院、几百台设备,怎么统一运维? 当医疗机器人厂商进入规模化交付阶段,另一个问题会迅速出现: 设备越来越多,靠工程师一台一台维护已经不现实。 几十家医院、不同城市、不同型号的机器人,设备在线状态怎么样?哪台设备异常?哪个医院正在进行远程支持?工程师应该优先处理哪一个? 这时,向日葵企业远程管理能力可以进一步延伸到医疗设备运维。
厂商可以按照医院、区域、型号等方式对设备进行分组,实现批量设备管理、权限分配以及远程维护;出现问题时,工程师无需赶到现场,即可远程查看设备状态、进行诊断和处理。 如果设备数量进一步增加,还可以通过大屏调度中心集中展示设备在线情况、关键画面、告警信息和远程会话状态。 原本分散在不同医院里的机器人,就可以被集中到一个运维视角下统一管理。 对于医疗机器人厂商而言,这意味着远程能力不仅服务于某一次手术,而是贯穿设备交付、临床使用、售后维护和持续运营整个生命周期。
从主从遥操作、远程手术规划、手术室协同,到批量设备管理和大屏调度中心,向日葵正在将成熟的远程连接能力延伸到医疗机器人更多应用环节。
对于设备厂商而言,与其从零搭建复杂的远程音视频、传输、安全和运维体系,更现实的选择,是把这些底层能力集成进自己的产品。 最终,让远程能力从一个附加功能,真正成为医疗机器人规模化应用的一部分。
免责声明:
智慧医疗网转载其他网站内容,出于传递更多信息而非盈利之目的,内容仅供参考。版权归原作者所有,若有侵权,请联系我们删除。
本平台所发布信息的内容和准确性由提供消息的原单位或组织独立承担完全责任!
凡来源注明智慧医疗网的内容为智慧医疗网原创,转载需获授权。