
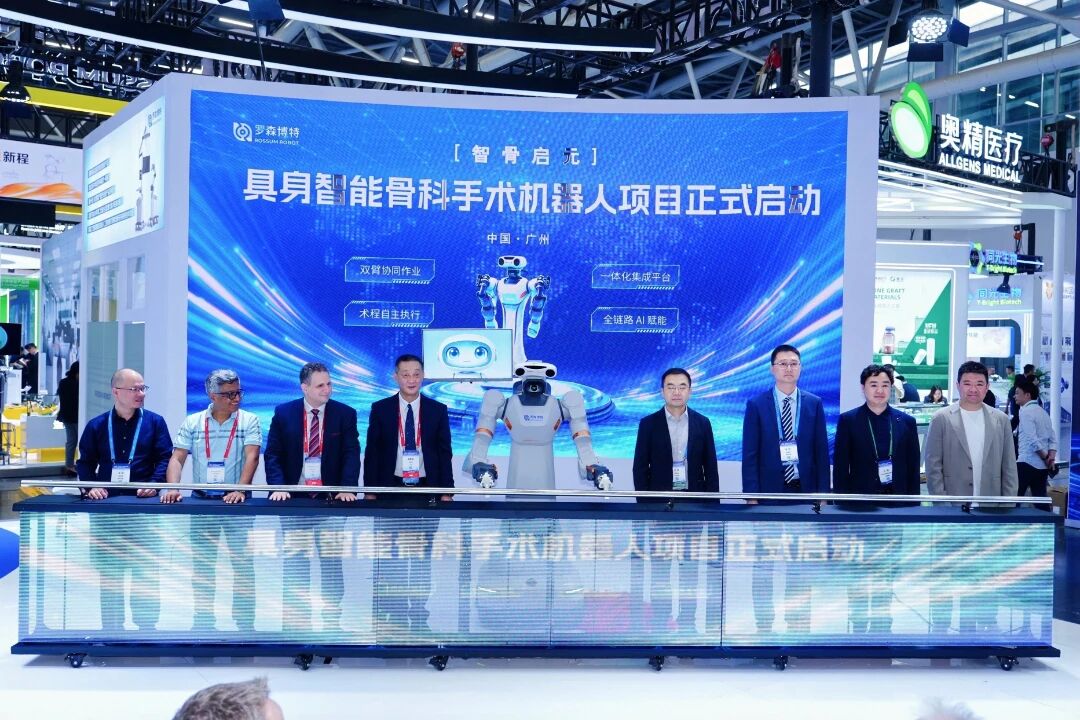
广州,11月13日。第十八届COA现场罗森博特展台。罗森博特正式启动罗森智能手术具身智能新项目,依托人形机器人平台打造面向骨科的新一代智能手术机器人系统,聚焦骨折复位、术中定位等核心临床操作,推动骨科手术机器人从 “辅助操作” 迈向更高智能化层级的自动精准执行新阶段。
启动仪式上,首都医科大学附属北京积水潭医院吴新宝教授、德国萨尔大学附属医院Emmanouil Liodakis教授、哥伦比亚波哥大圣菲基金会医院Rodrigo Pesantez Hoyos教授三位专家,与中国科学技术大学附属第一医院徐玮教授、兵器工业总医院张朝教授、浙江台州医院王斌教授、北京海淀医院石岩教授四位用户医院代表,以及北京罗森博特科技有限公司王豫教授一同走到台前推下启动杆,罗森智能正式启程,现场掌声雷动。
作为深耕智能化骨科机器人的医工交叉创新企业,罗森博特长期聚焦复杂骨折闭合复位这一临床难题,自研全球唯一骨折复位机器人——罗森万相®,已在全国60余家三甲医院应用,完成上千例复杂骨折微创治疗,实现机器人高精度微创复位,用数字化技术复刻顶尖骨科专家的操作经验。本次发布的罗森智能项目,是公司在手术机器人底层架构上的前沿升级,将具身智能、人形机器人能力与骨科手术场景深度融合。
罗森智能手术具身智能系统具备四大核心技术特征:
双机械臂协同完成牵引、复位、把持、定位等多动作耦合操作,匹配骨科手术过程中多自由度协同、双向力控的复杂操作需求;
将影像感知、力觉反馈、导航追踪、机器人执行单元整合为统一手术机器人平台,同时具有环境感知,手术室自动驾驶的功能,简化术中设备部署流程、提高多设备协同效率;
构建数据驱动的实虚融合手术世界模型,实现患者个性化手术规划与实时决策,建立符合手术操作要求的机器人运控模型,提升手术机器人的智能化程度,完成更多手术操作的高精度、高安全性自主执行;
全面引入“AI Enhanced”理念,覆盖术前辅助诊断评估、手术方案智能规划、术中实时感知与动态纠偏、术后效果量化评估全流程,打通 机器人“感知-决策-执行-反馈”闭环,提供围手术期智能化解决方案。
罗森博特创始人王豫表示:“骨折复位是连续、动态、多力耦合的精细操作,非常适合具身智能发挥价值。罗森智能不是简单把人形机器人搬进手术室,而是以骨折复位临床需求为原点,重新定义手术机器人的感知、力控与自主决策逻辑。我们希望依托医工结合的积累,推动手术机器人智能化程度的不断提升,将手术机器人从医生的手术工具变成智能的手术伙伴,构建人机协同新范式,推动骨科诊疗能力全面提升和均质化覆盖。”
这场首秀也成为本届 COA 会场备受瞩目的焦点。展会现场群贤毕至、高朋满座,大量国内顶尖的骨科专家、学者及业界同仁莅临罗森博特展台指导。嘉宾们对展出的骨科手术机器人表现出浓厚兴趣,纷纷驻足观摩、深入交流 —— 实操演示区始终围满人,现场互动频繁、气氛热烈。“智骨启元”,启的是元年,也是范式。首秀只有一场,真正的首秀,在下一台手术里。
免责声明:
智慧医疗网转载其他网站内容,出于传递更多信息而非盈利之目的,内容仅供参考。版权归原作者所有,若有侵权,请联系我们删除。
本平台所发布信息的内容和准确性由提供消息的原单位或组织独立承担完全责任!
凡来源注明智慧医疗网的内容为智慧医疗网原创,转载需获授权。